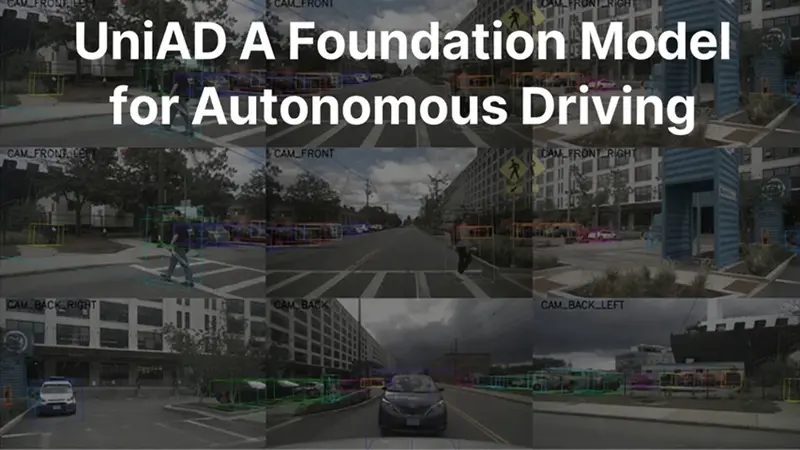
MODEL-ZOO UniAD 自动驾驶基础模型 UniAD是端到端自动驾驶的基础模型。它于2023年4月由OpenDriveLab、武汉大学和商汤科技研究院联合提出,并荣获CVPR 2023最佳论文奖。