仿真无法替代的6种物理AI数据
物理AI——感知并在物理世界中行动的AI——无法仅通过仿真进行训练。本指南涵盖了物理AI系统所需的六种核心数据类型,为什么合成数据无法替代它们,以及如何构建现实世界的数据收集程序。
梯形图转SCL | 博途AI辅助编程文档 | AI模型价格对比 | AI工具导航 | ONNX模型库 | Vibe Coding教程 | PLC在线仿真器 | Tripo 3D | Meshy AI | ElevenLabs | KlingAI | ArtSpace | Phot.AI | InVideo
物理AI是指在物理世界中感知和行动的AI系统,而不是纯粹在数字环境中运行。这个术语在NVIDIA通过Isaac Lab、GR00T和Cosmos等平台推动机器人基础模型后最为突出。但底层概念更早:任何必须在感知和物理动作之间闭合感觉运动循环的AI系统都符合物理AI系统的定义。
物理AI包括人形机器人、操作任务中的机械臂、仓库和工厂中的自主移动机器人、手术机器人系统、农业自动化和具身AI研究平台。所有这些系统的共同点是依赖于准确代表其将操作的物理世界的训练数据——包括接触力、材料属性、传感器噪声特征和现实世界的环境变化。
物理AI的数据约束比任何其他AI类别都更严重。语言模型或图像分类器通常可以从大规模互联网数据中进行微调。物理AI系统无法从互联网数据中学习抓取物体、导航杂乱空间或在动态环境中协助人类。它需要在其部署环境匹配或泛化的条件下,对其将执行的特定物理任务进行结构化、有目的收集的演示。
本指南涵盖了物理AI系统持续所需的六种数据类型、可产生可用训练数据的收集方法,以及将训练有效策略的数据与浪费工程时间的数据区分开来的质量要求。
0、为什么仅靠仿真无法弥合训练数据差距
每个严肃的物理AI研究项目都使用仿真。NVIDIA Isaac Sim、MuJoCo、PyBullet、IsaacGym和Genesis都提供了机器人可以在加速时间内进行数百万次推出的环境。当与域随机化结合时,仿真可以合理地处理运动技能、基本导航和简单操作。
sim-to-real差距是仿真永远无法完全替代现实世界数据收集的原因。接触动力学——机器人手指与柔软、可变形或不规则物体相互作用的精确物理——在任何当前仿真器中都无法准确建模。视觉真实感差距意味着在渲染图像上训练的策略在真实相机馈送上表现不佳,尤其是在可变光照、反射表面和遮挡模式下。IMU、力-扭矩传感器和触觉阵列中的传感器噪声遵循仿真近似但不匹配的分布。
实际后果是,物理AI程序需要一定数量的现实世界训练数据才能达到部署级性能。比例因任务而异:平坦表面的运动可能只需要10-20%的真实数据来弥合差距;即使有强大的仿真预训练,新物体的灵巧操作可能需要60-80%的真实数据。在现实世界数据收集上投入不足的程序始终会产生在仿真代表性不足的接触丰富时刻失败的策略。
1、自我中心和腕戴式视频
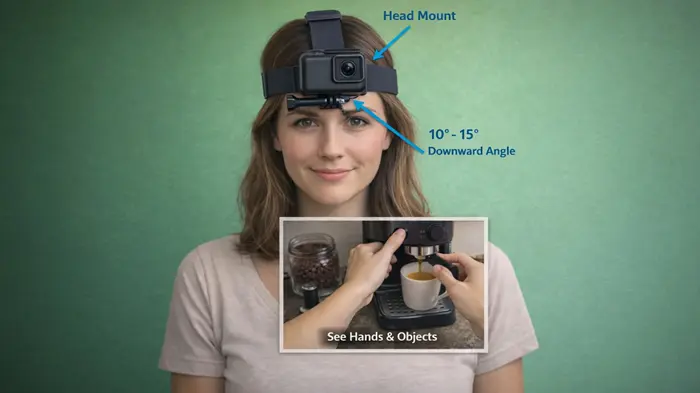
自我中心视频——来自执行目标任务的机器人或人类演示者视角的相机镜头——是物理AI训练的主要视觉模式。模型学习视觉场景,就像从其自身传感器位置看到的那样,而不是从部署时不存在的第三人称相机看到的。
对于操作任务,腕戴式相机捕获决定抓取成功的手-物体交互区域。对于移动机器人,安装在正确高度的前方自我中心相机捕获策略必须学习解释的导航走廊。在训练数据中混合自我中心和外中心(第三人称)镜头而不仔细标记会使策略混淆,不知道在推理时期望哪个视角。
物理AI自我中心视频的收集规范应包括:相机分辨率(最小720p,最好1080p)、帧率(操作最小30fps,较慢任务15fps)、每次会话的颜色校准,以及所有收集会话中一致的安装位置。会话间相机安装角度的变化会创建不一致的视角分布,降低策略泛化能力。
2、力和扭矩传感器数据
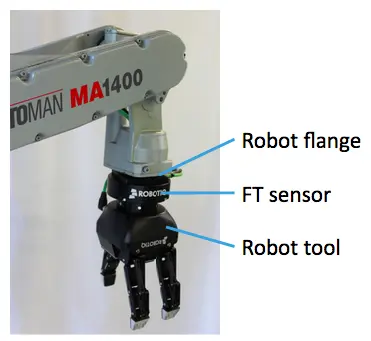
力-扭矩(F/T)数据是仿真再现最不准确的物理AI训练信号。抓取、组装、插入和表面跟踪任务期间的接触力携带有关材料属性、物体顺应性和接触几何的信息,仅视觉数据无法提供。没有F/T数据训练的策略往往会过度抓取柔软物体,抓取光滑物体不足,并在连接器插入等接触敏感任务中失败。
Physical Intelligence pi0和更广泛的扩散策略模型已经证明,将腕部F/T数据作为训练输入可以显着提高接触丰富任务的操作性能。斯坦福大学的ACT(基于Transformer的动作分块)程序同样表明F/T信号提高了可变形物体的抓取可靠性。
F/T数据的收集要求包括:与视频在一致时间戳同步、每次收集会话前传感器基线校准,以及接触事件注释——机器人末端执行器与物体接触或断开接触的具体时刻。接触事件注释允许训练管道适当地加权这些关键过渡,而不是将它们视为无差别的时间步。
3、本体感受关节状态序列
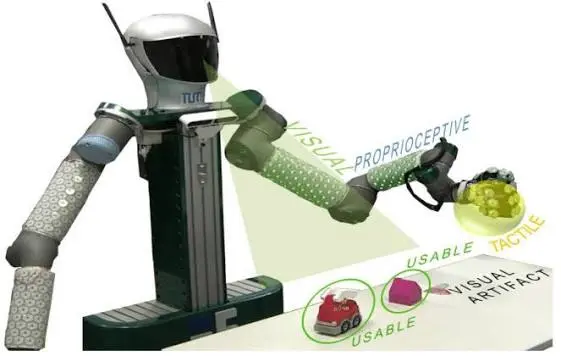
本体感受数据——每个时间步的关节位置、速度、扭矩和末端执行器姿态——构成了物理AI策略所依据的状态表示。与视觉数据不同,本体感受数据通常直接从机器人控制器记录,不需要单独的收集基础设施,但它必须与所有其他传感器流准确同步。
本体感受数据收集中的常见故障模式包括:关节状态日志和相机帧之间的时间戳错位(通常由基于ROS的系统中的网络延迟引起)、收集会话间不一致的坐标系定义,以及当收集程序仅使用关节角度而不计算正向运动学时缺失的末端执行器姿态数据。
状态-动作对格式化——将每个时间步的本体感受状态与演示者采取的动作配对——是行为克隆和模仿学习管道所需的具体数据格式。记录原始关节数据而不将其结构化为状态-动作对的程序会在数据可用于训练之前增加大量的后处理工作。
4、人类专家遥操作演示
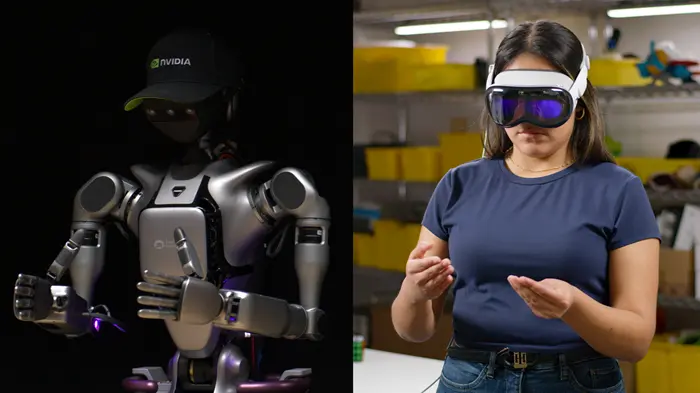
人类演示数据——通过遥操作、动觉教学或直接操作执行目标任务的专家操作员——是物理AI模仿学习的真实监督信号。演示的质量决定了策略性能的上限:在草率演示上训练的策略将产生草率的策略,无论模型架构或训练方法如何。
物理AI数据收集的遥操作基础设施包括双向遥操作系统(操作员通过触觉反馈感受机器人力)、主从臂对,以及基于VR的接口,如ALOHA、UMI(通用操作界面)和GELLO。每个接口在操作员灵巧性、设置成本和数据质量之间做出不同的权衡。
收集前的任务规范是人类演示程序中最重要的质量控制杠杆。理解确切任务成功标准的操作员——哪些抓取姿态成功,哪些接近角度避免遮挡,哪些力级别表示正确就座——会产生编码正确策略的演示。粗略指导操作员的程序会产生捕获任务变化的演示,而策略无法学习泛化。
5、环境和物体多样性数据
物理AI策略的泛化能力与训练集中环境和物体的多样性成正比。仅在单个桌子上用标准物体集训练的操作策略将在桌子高度相差5厘米、光照变化或出现新物体时失败。泛化需要训练数据分布中的刻意多样性。
操作程序的环境多样性维度包括:桌子和表面变化(高度、纹理、颜色、反射率)、光照变化(环境水平、方向、阴影、物体上的镜面高光)、背景杂乱变化以及相机到场景距离变化。对于移动机器人,环境多样性包括地面类型、障碍物配置和收集地点的光照条件。
物体多样性需要系统选择而不是便利采样。收集相同物体500个演示的程序会产生专门针对该物体的策略。收集10个物体各50个演示的程序会产生泛化到同类新物体的策略,这些物体跨越相关的形状、大小、重量和表面属性变化。收集前的多样性规划比事后尝试添加多样性更有效。
6、失败和恢复数据
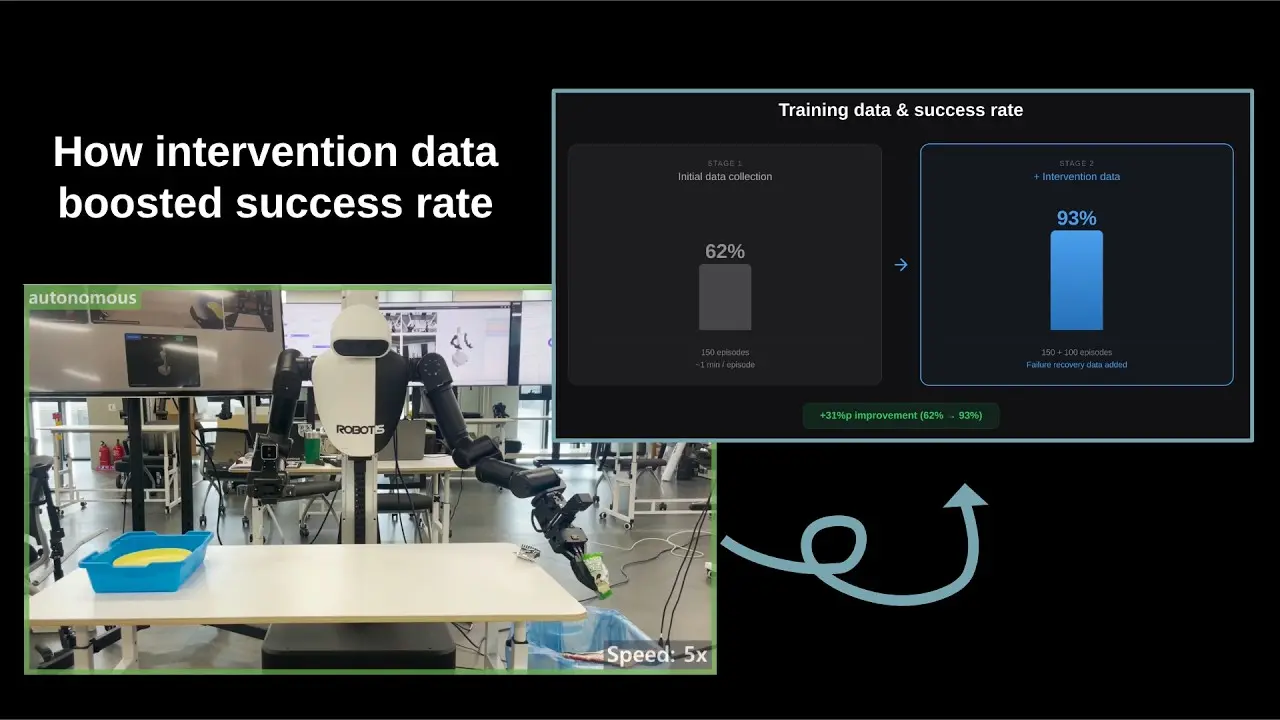
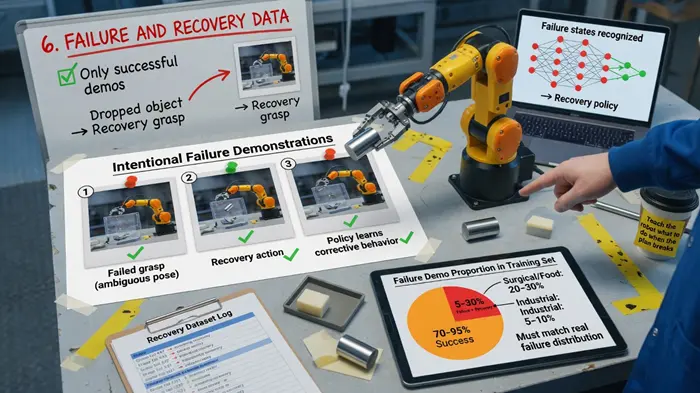
大多数物理AI训练程序仅收集成功的演示。这产生了不知道出错时该怎么办的策略——它们从未见过掉落的物体、失败的抓取或意外的障碍物,因此没有训练过的行为用于恢复。
故意失败和恢复演示解决了这个差距。操作员故意让抓取失败,然后恢复。操作员故意移动到模糊姿势,然后选择恢复动作。这些演示教策略识别失败状态并采取纠正行动,而不是继续执行已经崩溃的计划。
生产训练集中失败演示的比例因任务复杂性和部署环境而异。失败后果严重的任务(手术、实验室、食品处理)需要20-30%的失败和恢复演示。在结构化工业环境中,恢复不太关键的任务可能只需要5-10%。关键要求是训练数据中的失败分布反映策略实际遇到的失败分布。
原文链接: Physical AI Training Data: 6 Types Simulation Cannot Replace (GR00T, pi0 Guide 2026)
汇智网翻译整理,转载请标明出处