PHYSICAL AI
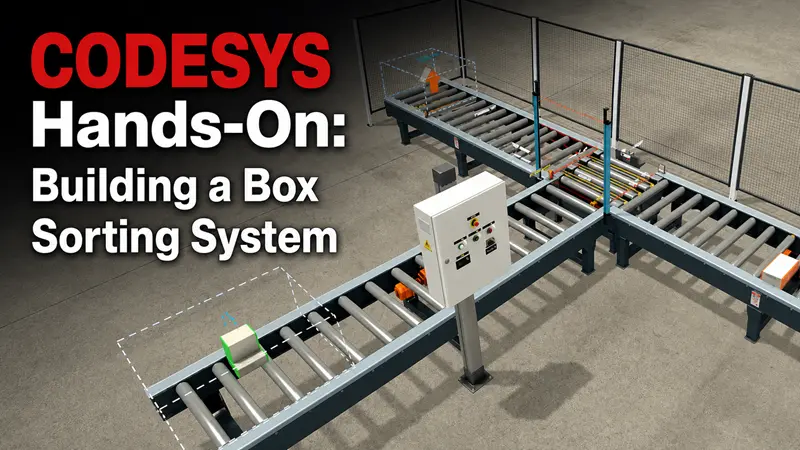
CODESYS 实战箱子分拣系统
我想要一个能逼我像控制工程师那样思考、而不只是写梯形图阶梯的项目。于是我搭建了一个按高度分拣的箱子分拣站。
PHYSICAL AI
我想要一个能逼我像控制工程师那样思考、而不只是写梯形图阶梯的项目。于是我搭建了一个按高度分拣的箱子分拣站。
PHYSICAL AI
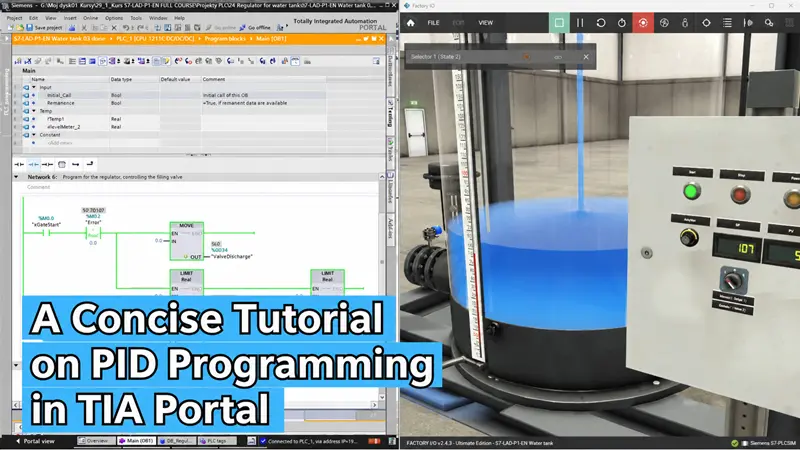
在本教程中,我们将学习如何使用TIA Portal设置和编程PID控制。
PHYSICAL AI
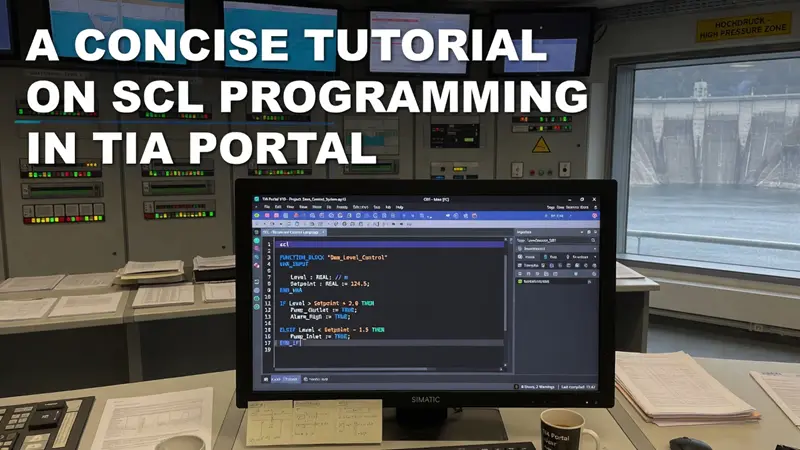
在本教程中,我们将介绍SCL编程语言的基本元素。
PHYSICAL AI
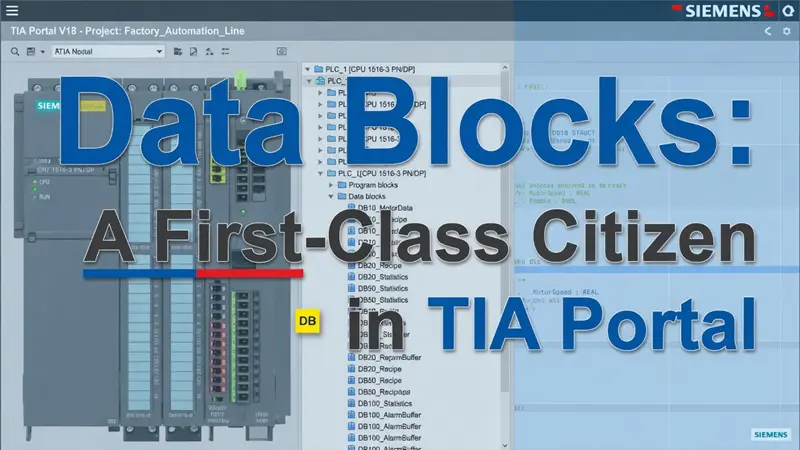
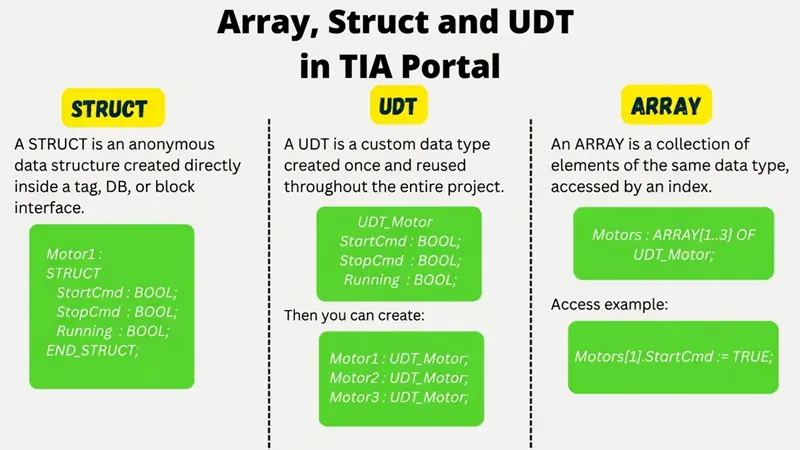
在 TIA Portal 中,数据不仅仅是隐藏在代码背后的东西,它是一个可见的工程对象。
PHYSICAL AI
物理AI——感知并在物理世界中行动的AI——无法仅通过仿真进行训练。本指南涵盖了物理AI系统所需的六种核心数据类型,为什么合成数据无法替代它们,以及如何构建现实世界的数据收集程序。
PHYSICAL AI
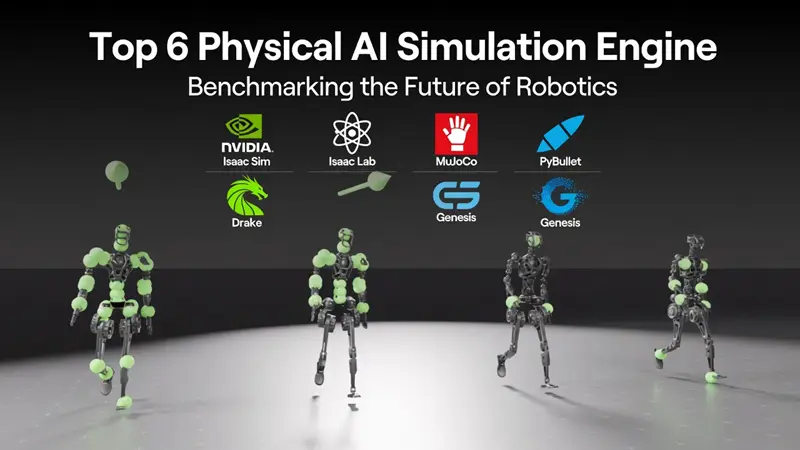
构建物理AI系统的主在现实世界中收集这类数据缓慢、昂贵、有风险,有时由于任务的破坏性本质而不切实际。仿真通过使开发人员能够生成大量逼真的、基于物理的数据来提供桥梁。要挑战是数据可用性。
PHYSICAL AI
你可能见过人形机器人叠衣服、洗碗,可能想过自己,炒作什么呢,如果机器人能像 Atlas 一样做跑酷,叠毛巾应该很容易吧,不…远非正确。 那么…我们开始吧
PHYSICAL AI
几十年来,梯形图一直是PLC编程语言中的无可争议的领导者,但今天的控制工程师正在更多地利用另一种选择——结构化文本,用于涉及数据处理、通信、配方管理等的高级应用。
PHYSICAL AI
在本教程中,我们将了解西门子PLC编程中使用的一些高级数据类型
PHYSICAL AI
物理AI技术栈包含四层——感知层、世界模型层、策略网络层和动作执行层——每一层都需要根本不同的训练数据。
PHYSICAL AI
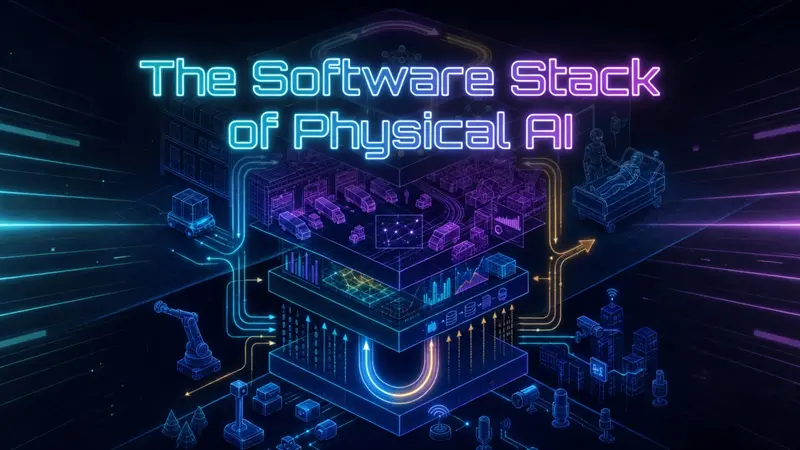
物理AI的核心是将信号转化为决策和行动的闭环。为此,典型的软件栈涉及多个层次,每一层都逐步深化系统对世界的理解——在减少不确定性的同时,提高对所操作动态环境的抽象程度。
PHYSICAL AI
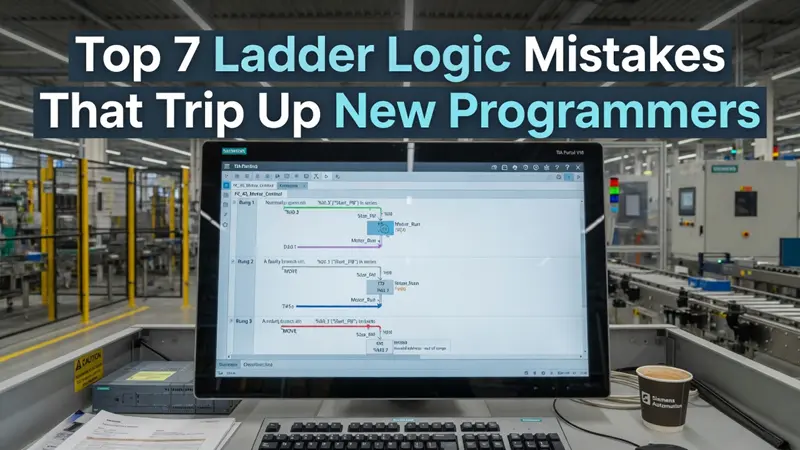
许多初学者在梯形逻辑上遇到困难,因为它需要与C++、Python或Java等传统编程语言不同的思维方式。