机器人
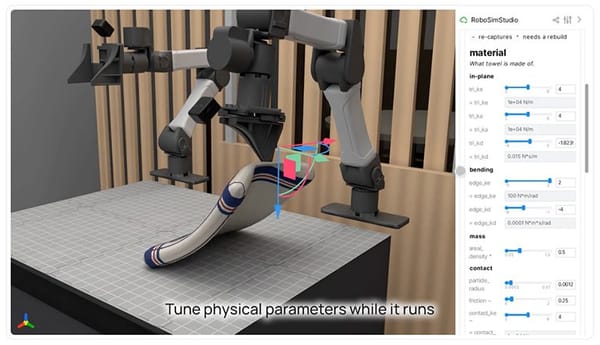
仿真里擦拭面积从 0% 刷到 100%,真机第一次就把支架推走了——因为仿真中它是钉死的。这条失败反过来改对了世界模型。
具身智能
仿真 64.9% vs 真机"撑不满动作预算"。同一件事的两个数字,隔了两周、两种硬件。