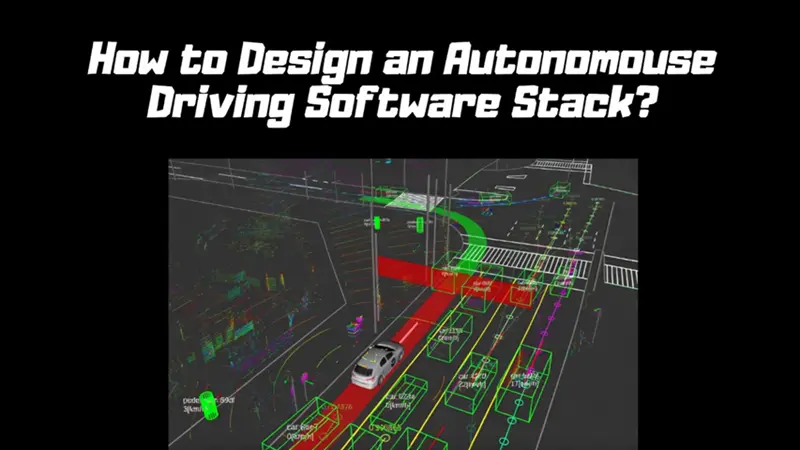
PHYSICAL AI 3D 感知:BEV 鸟瞰图 本文是一个使用ROS 2 Jazzy构建3D感知流水线的系列实践教程的一部分。在现代机器人学中,"看见"是不够的——机器人需要空间智能来定位3D世界中的物体。
PHYSICAL AI 物理 AI 漫画图解 聊天机器人可以帮你写邮件、总结会议、为辩论的双方辩护。但它们做不到的是:伸手到一条移动的流水线上,拿起一块鸡腿肉,精确称重到克,然后放到一个每次位置都不完全相同的托盘中。
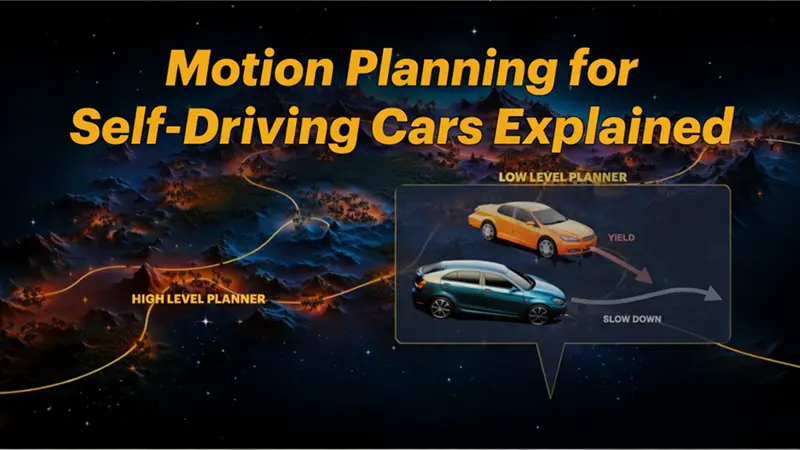
PHYSICAL AI 自动驾驶运动规划解读 运动规划问题可能看起来像是一组元素,如"贝塞尔曲线拟合"或"有限状态机",甚至是"A* 和 Dijkstra!!!",但实际上它比这更复杂。有两个主要的子主题需要处理:高级运动规划: 如何规划从 A 到 B 的路线。(战略家)低级运动规划: 如何超车、生成轨迹等——即战术家。
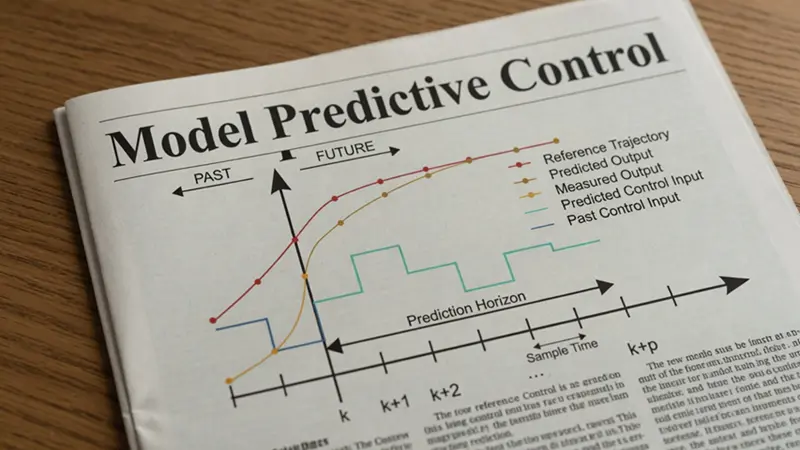
PHYSICAL AI 模型预测控制(MPC)简明教程 MPC是一个智能算法,能够展望生产线或系统的未来,基于预测调整其路线以优化性能。与基本的控制方法不同,MPC 可以提前思考,使其非常适合复杂的、相互关联的系统。
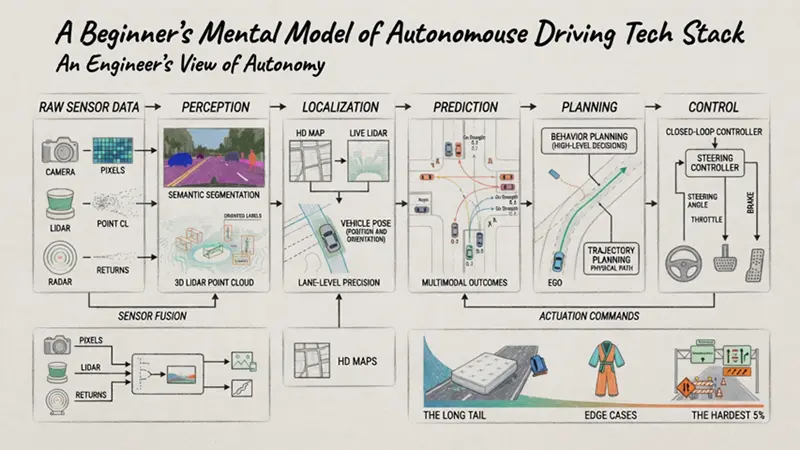
PHYSICAL AI 自动驾驶技术栈:初学者心智模型 本文将帮你建立自动驾驶的心智模型。我会依次讲解自动驾驶的分级、经典 AV 流水线、传感器及其融合原因,以及主要的功能模块(感知、定位、预测、规划、控制)。