
PHYSICAL AI
梯形图转 SCL:用 AI 自动把 LAD 转成 SCL 怎么用
将 Siemens 梯形图逻辑转换为 SCL 过去是手动重写。使用 SimaticML 作为桥梁,Claude 作为翻译器,您可以在一分钟的往返中将梯形图逻辑转换为 SCL,最终得到一个编译块。
PHYSICAL AI
将 Siemens 梯形图逻辑转换为 SCL 过去是手动重写。使用 SimaticML 作为桥梁,Claude 作为翻译器,您可以在一分钟的往返中将梯形图逻辑转换为 SCL,最终得到一个编译块。

PHYSICAL AI
Physical AI Studio 是一个端到端框架,用于通过人类示范的模仿学习来教导机器人。

PHYSICAL AI
物理 AI 领域全景及你应了解的所有公司

PHYSICAL AI
本指南基于机器人学的基础概念(如 Bug1 和 Bug2 规划方法),通过一个演示性的 2D 示例,全面而易懂地描述了移动机器人技术。

PHYSICAL AI
现代视觉-语言-动作(VLA)系统整合了几个基本模块:视觉感知、语言推理以及视觉与语言的多模态对齐。

PHYSICAL AI
本文将深入剖析机器人控制的基础知识,从高层规划讲起,逐步深入到运动物理原理以及支撑其运行的软件公式。

PHYSICAL AI
本文是一个使用ROS 2 Jazzy构建3D感知流水线的系列实践教程的一部分。在现代机器人学中,"看见"是不够的——机器人需要空间智能来定位3D世界中的物体。

PHYSICAL AI
聊天机器人可以帮你写邮件、总结会议、为辩论的双方辩护。但它们做不到的是:伸手到一条移动的流水线上,拿起一块鸡腿肉,精确称重到克,然后放到一个每次位置都不完全相同的托盘中。

PHYSICAL AI
用开源工具和Factory IO模拟真实传送带。

PHYSICAL AI
今天我们将把同一个ESP32编程为MIDI键盘使用!这将允许我们将ESP32与专业级软件(如GarageBand)配合使用,使用各种乐器和效果器。
PHYSICAL AI
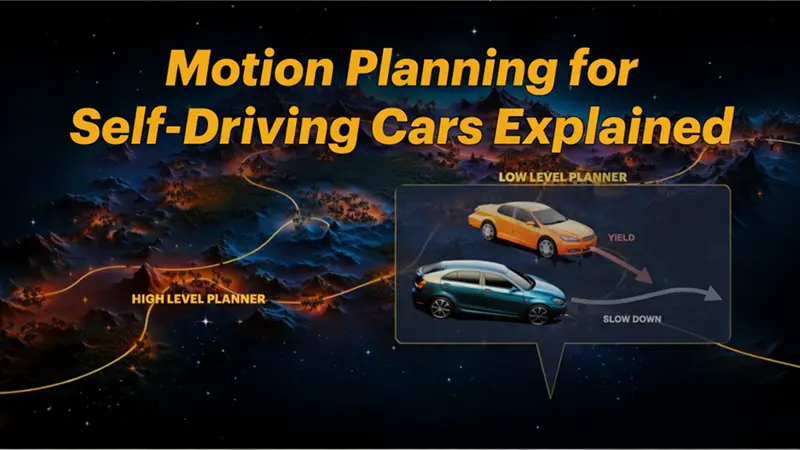
运动规划问题可能看起来像是一组元素,如"贝塞尔曲线拟合"或"有限状态机",甚至是"A* 和 Dijkstra!!!",但实际上它比这更复杂。有两个主要的子主题需要处理:高级运动规划: 如何规划从 A 到 B 的路线。(战略家)低级运动规划: 如何超车、生成轨迹等——即战术家。
PHYSICAL AI
自动驾驶汽车的世界正在迅速发展。更先进的新型运动规划、路径规划和控制技术不断涌现,该领域中各种方法与途径的多样性充分证明了其无限的可能性。